


Пусковой ток электродвигателя
Содержание
- Физические основы возникновения пускового тока
- Воздействие на электрооборудование и сети
- Методы ограничения пускового тока
- Расчет и выбор оборудования
- Часто задаваемые вопросы
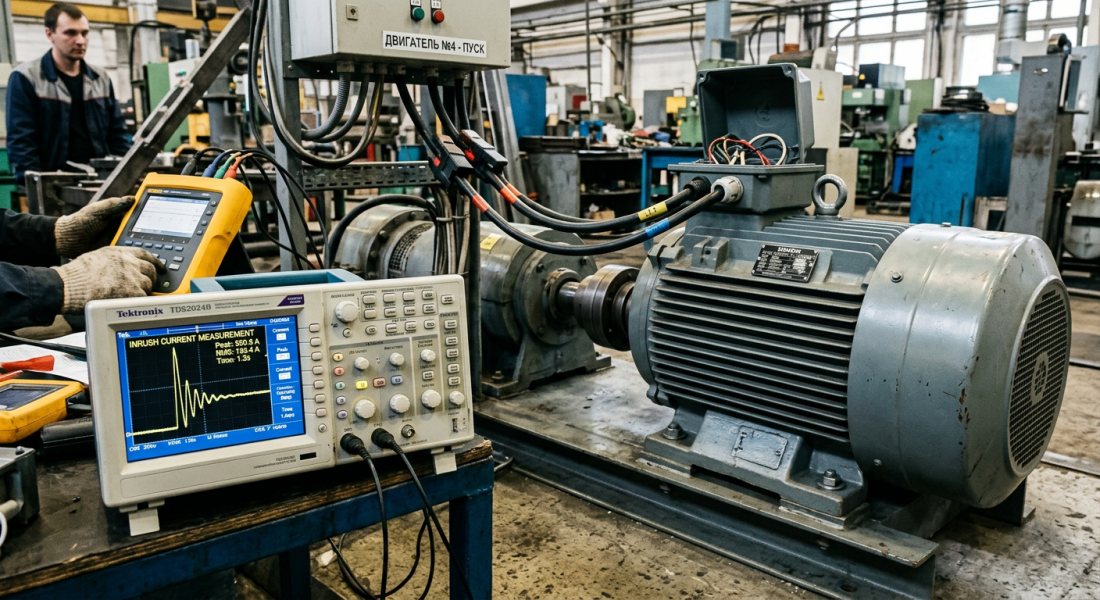
При запуске возникает процесс, который часто становится главной проблемой для проектировщиков и эксплуатантов электрооборудования. Речь идет о кратковременном, но мощном импульсе тока, достигающем значений, в 5-7 раз превышающих штатные параметры. Понимание природы этого явления критически важно, так как пусковой ток электродвигателя создает колоссальную нагрузку на сеть. Для бизнеса это означает не просто техническую сложность, а реальные риски: от преждевременного выхода дорогостоящего оборудования из строя до аварийных отключений всей питающей системы. Понимание физической природы этого явления, его влияния на компоненты и знание современных способов борьбы с ним — критически важные компетенции для любого инженера или руководителя, ответственного за надежность производства. В этой статье мы подробно разберем, что представляют собой пусковые режимы, как они воздействуют на оборудование, и какие инструменты позволяют эффективно управлять этим процессом, обеспечивая долговечность и стабильность работы вашего предприятия.
Физические основы возникновения пускового тока
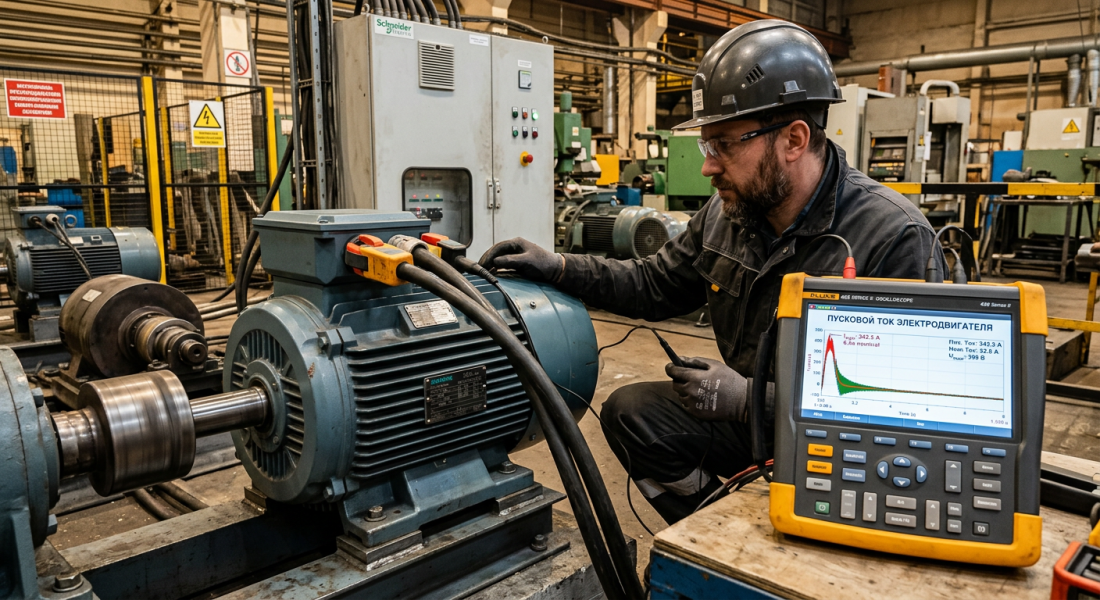
Когда на неподвижный ротор подается питание, в обмотках статора возникает мощный электрический импульс. Пусковой ток электродвигателя в этот момент значительно превышает рабочие значения. Понимание природы пускового тока — это база для проектирования надежных систем. Ключевое отличие этого состояния от установившейся работы заключается в отсутствии обратной электродвижущей силы (противо-ЭДС). В рабочем состоянии вращающийся ротор создает магнитное поле, генерирующее в обмотках статора потенциал, направленный против приложенного. Этот потенциал ограничивает величину тока. В начальный период ротор неподвижен, противо-ЭДС равна нулю, и единственным ограничивающим фактором выступает небольшое активное сопротивление обмоток. Индуктивность также играет свою роль, создавая реактивное сопротивление, но она не способна полностью скомпенсировать эффект от отсутствия противо-ЭДС. Кроме того, механическая инерция ротора и приводимого механизма требует значительного усилия для начала движения, что дополнительно увеличивает потребление на старте.
Ключевые моменты:
- Противо-ЭДС: главный регулятор в штатном режиме; при старте отсутствует.
- Индуктивность: создает реактивное сопротивление, но недостаточное для полной компенсации начального броска пускового тока.
- Механическая инерция: требует высокого усилия, обуславливая необходимость большого потребления тока на старте.
Важно понимать, что характер протекания пускового тока определяется не только электрическими параметрами двигателя, но и состоянием питающей сети на момент включения. Даже незначительные отклонения напряжения или колебания полного сопротивления в линии способны изменить амплитуду и длительность импульса, что делает прогнозирование пускового режима нетривиальной инженерной задачей.
Основные причины возникновения высокого пускового тока
Значительные величины пускового тока при запуске являются следствием совокупности трех фундаментальных факторов. Во-первых, это отсутствие противо-ЭДС в начальный период. Питание оказывается приложенным практически к активному сопротивлению, что по закону Ома приводит к кратному росту тока. Во-вторых, влияние оказывает индуктивность. Хотя она и ограничивает скорость нарастания (di/dt), ее сопротивление носит реактивный характер, и в установившемся состоянии она не снижает потребление до штатных значений. В-третьих, это инерция всей системы. Для ее преодоления требуется развить стартовый момент, прямо пропорциональный току статора. Пока ротор не разгонится до определенной скорости, потребность в высоком уровне пускового тока сохраняется.
- Подача питания на обмотки статора.
- Возникновение магнитного поля, стремящегося привести ротор в движение.
- Отсутствие противо-ЭДС, что приводит к резкому скачку пускового тока.
- Разгон ротора, постепенное появление и нарастание обратной ЭДС.
- Снижение показателей до штатных при выходе на установившуюся скорость.
Тепловое действие пускового тока
Высокая кратность пускового тока начальной перегрузки оказывает мощное тепловое воздействие. Согласно закону Джоуля-Ленца, количество выделяемого тепла пропорционально квадрату силы (Q=I²⋅R⋅t). В момент старта выделяемая энергия, или интеграл Джоуля, может в десятки раз превышать выделение в штатном режиме. Это приводит к быстрому, пусть и кратковременному, нагреву обмоток статора. Особенно значительны потери в меди обмоток. Наиболее уязвимыми становятся соединения и изоляция проводников. Если запуски следуют один за другим с короткими интервалами, тепло накапливается, и температура может превысить допустимые значения для класса изоляции. Это обуславливает необходимость использования тепловой защиты, например, тепловых реле в магнитных пускателях или электронных защит в автоматических выключателях, настроенных с учетом специфики стартового режима. Особенно важно грамотно настраивать такие защиты для мощных асинхронных двигателей, чувствительных к перегреву, так как неконтролируемые всплески пускового тока могут привести к выходу их из строя за считанные циклы.
Воздействие на электрооборудование и сети
Влияние мощных импульсов при запуске не ограничивается только обмотками электродвигателей. Этот импульс распространяется по всей электрической системе, оказывая негативное воздействие на смежное оборудование и элементы электроснабжения. От того, насколько правильно спроектирована защита и выбраны способы ограничения, зависит стабильность работы всего предприятия.
- Трансформаторы: высокая нагрузка в момент пуска создает перегрузку, что может вызвать перегрев и преждевременный выход из строя.
- Автоматические выключатели: если защита выбрана неверно (без учета стартовых характеристик), возможны ложные срабатывания и отключение.
- Контакторы и пускатели: электродинамические силы, возникающие при протекании высоких величин пускового тока, могут привести к вибрации и подгоранию контактов.
- Кабельные линии: повторяющиеся высокие нагрузки способствуют ускоренному старению изоляции.
Влияние на электродвигатель
Стартовые перегрузки оказывают комплексное разрушающее воздействие. Эти пусковые перегрузки, повторяющиеся из цикла в цикл, постепенно накапливают эффект усталости материалов. Самое очевидное последствие — нагрев обмоток статора. Каждый запуск — это термический удар, который постепенно разрушает изоляцию проводов, делая ее хрупкой и снижая электрическую прочность. Со временем это может привести к межвитковому замыканию. Кроме того, высокий уровень пускового тока порождает значительные электродинамические силы между проводниками. Эти силы вызывают микроперемещения и вибрацию, ускоряющие износ изоляции. Для различных типов электродвигателей критически важным является и влияние на механическую часть. Резкий рывок при прямом включении создает высокие усилия на редуктор, подшипники и вал, сокращая их ресурс. Таким образом, пусковые режимы напрямую влияют на срок службы электродвигателей, сокращая межремонтный интервал и увеличивая затраты на обслуживание. Задача инженера — защитить электродвигатели от разрушительного действия этих факторов.
Воздействие на питающую сеть
Для системы электроснабжения запуск мощного агрегата — серьезное испытание, прежде всего, из-за падения потенциала. Протекая по линиям и через обмотки трансформатора, возникающий импульс пускового тока создает значительное падение на их полном сопротивлении. В результате на шинах и у других потребителей может «просесть» напряжение на 20-30% и более. Это явление особенно критично для чувствительного оборудования: частотных преобразователей, компьютеров, систем автоматики. Они могут ложно срабатывать или выходить из строя. Кроме того, пиковая нагрузка, особенно при использовании устаревших вариантов, может вносить гармонические искажения в форму тока, ухудшая качество электроэнергии. Управление параметрами пускового тока становится критически важным фактором для обеспечения совместимости электрооборудования. При одновременном запуске нескольких машин эффект суммируется, что может привести к перегрузке трансформатора и срабатыванию вводной защиты.
Для вас подарок! В свободном доступе до конца месяца
Получите подборку профессиональных материалов
Узнайте, как избежать ошибок и сделать правильный выбор для эффективной работы — все рекомендации в одном месте
Как подобрать светофорное оборудование
Установка и обслуживание светофорного оборудования
Как подобрать частотный преобразователь
Как правильно подобрать электродвигатель
Уже скачали 348 раз
Методы ограничения пускового тока
Для решения проблемы высоких нагрузок в момент старта разработано множество технических решений. Их выбор зависит от мощности, характера нагрузки, требований к плавности разгона и бюджета проекта. Все варианты можно разделить на традиционные, основанные на изменении схемы подключения обмоток, и современные, использующие силовую электронику. Выбор метода напрямую влияет на ресурс электродвигателей и величину стартовой нагрузки, поэтому важно учитывать не только бюджет, но и режим эксплуатации механизма. Правильный выбор позволяет не только защитить оборудование от пусковых перегрузок, но и оптимизировать капитальные затраты (CAPEX) и эксплуатационные расходы (OPEX).
Традиционные методы снижения пускового тока
Классические варианты отличаются относительной простотой и невысокой стоимостью, что делает их популярными до сих пор. Наиболее распространенным является переключение «звезда-треугольник». При пуске обмотки статора соединяются по схеме «звезда», что снижает напряжение на каждой фазе в √3 раз. Соответственно, кратность пускового тока уменьшается примерно в 3 раза по сравнению с прямым включением. После разгона контакторы переключают обмотки на схему «треугольник», подавая полное линейное питание. Однако этот вариант применим только для машин, которые изначально рассчитаны на работу с соединением обмоток в «треугольник», и приводит к провалу усилия на переключении. При этом форма ограничения пускового тока остаётся ступенчатой, что не исключает резких электромеханических воздействий на привод. Схема «звезда-треугольник» остается востребованным, хоть и не самым современным, способом борьбы с высокими стартовыми нагрузками. Для более мощных агрегатов применяется автотрансформаторный запуск, где автотрансформатор позволяет плавно регулировать питание, обеспечивая более гибкое снижение пускового тока. Эти решения реализуются с помощью контакторов и реле времени, но они не обеспечивают плавности разгона и все еще создают значительные механические усилия.
Современные технологии управления пуском
Электронные устройства плавного пуска (УПП) и частотные преобразователи (ЧП) представляют собой следующий этап эволюции в управлении приводами. УПП осуществляют контроль стартового режима с помощью тиристорного управления. В начальный период тиристоры открываются не полностью, ограничивая подаваемое питание. По мере разгона угол открытия увеличивается, и потенциал плавно возрастает до номинала. Это позволяет удерживать потребление тока на заданном уровне (например, 2-4-кратном от номинала), обеспечивая при этом плавный разгон без рывков. Использование УПП — это эффективная защита электродвигателей и сетей от перегрузок, вызванных высокими пусковыми бросками.
Частотные преобразователи предлагают еще более совершенное решение. Они работают по принципу широтно-импульсной модуляции (ШИМ) на IGBT-транзисторах, формируя питание с регулируемой частотой. Плавно увеличивая частоту от нуля до номинала, ЧП позволяет разгонять электродвигатели с заданным ускорением, потребляя при этом ток, который практически не превышает штатный. Это полностью исключает проблемы, связанные с высокими нагрузками при запуске, обеспечивая наилучшие условия для механической части и сети. Для прецизионных приложений ЧП реализуют векторное управление, обеспечивающее точное поддержание усилия.
Интеллектуальные пусковые устройства
Современные системы мониторинга позволяют фиксировать не просто факт наличия пускового тока, а его полную динамическую характеристику в реальном времени. Интеллектуальные устройства — это не просто средства контроля параметров пускового тока, а полноценные узлы диагностики и связи. Интегрируясь в концепцию промышленного интернета вещей (IIoT), они передают данные о параметрах пуска, количестве циклов, температуре, времени работы в системы управления производством (MES/SCADA). Это позволяет перейти от планово-предупредительного обслуживания к прогнозному: анализируя динамику изменения тока в момент старта и времени разгона, система может предсказать приближающийся отказ подшипников или увеличение нагрузки на механизм. Интеллектуальные устройства способны адаптировать алгоритм под изменяющиеся условия, например, компенсировать износ механической части, обеспечивая максимальный ресурс работы всего привода. Их применение особенно актуально для защиты мощных электродвигателей.
Расчет и выбор оборудования
Теоретические знания о поведении машины в момент старта бесполезны без возможности их практического применения для выбора оборудования. Грамотное определение параметров пускового тока — это фундамент надежности всей системы. Оно позволяет не ошибиться при выборе автоматического выключателя, контактора, кабеля и, что самое главное, обоснованно подойти к выбору способа снижения. Основная цель — определить максимальный ток в момент пуска и оценить его влияние на сеть, чтобы спроектировать систему, которая будет работать без ложных срабатываний и аварий.
Расчеты основных параметров асинхронного электродвигателя
Для корректного вычисления необходимо оперировать основными электрическими параметрами асинхронной машины. При проектировании систем защиты и выбора способа компенсации важно учитывать поведение асинхронных двигателей в переходных режимах, где ключевую роль играют активная (P), реактивная (Q) и полная (S) мощность. Активная совершает полезную работу, реактивная необходима для создания магнитного поля, а полная представляет собой геометрическую сумму первых двух. Коэффициент мощности (cosϕ) показывает, какая доля полной мощности преобразуется в полезную. В паспорте всегда указывается номинальная мощность (Pном), рабочее напряжение (Uном), КПД (η) и cosϕ. Эти данные являются отправной точкой для определения штатных и, как следствие, пиковых величин. Чем выше реактивная составляющая, тем выше полный уровень тока, потребляемый из сети при прочих равных условиях. Особенности расчета асинхронных двигателей требуют учета скольжения и насыщения магнитной системы.
Формулы для определения пускового тока
Базовым соотношением является формула, связывающая пиковый ток со штатным через кратность пускового тока:
Iпуск = k ⋅ I ном
где k — кратность пускового тока, значение которой обычно составляет от 5 до 7 для стандартных асинхронных машин с короткозамкнутым ротором, но может достигать и больших величин. Точное значение k указывается в технической документации на конкретное изделие.
Штатный ток двигателя (I ном) для трехфазной машины вычисляется по формуле:
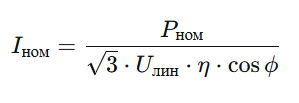
где:
- P ном — номинальная мощность (Вт);
- U лин — линейное питающее напряжение (В);
- η — коэффициент полезного действия (в относительных единицах);
- cosϕ — коэффициент мощности.
Эти формулы позволяют с высокой точностью определить параметры в различных состояниях.
Практические примеры расчетов
Рассмотрим пример для наглядности. Возьмем трехфазный асинхронный агрегат мощностью 15 кВт (15000 Вт), с напряжением 380 В, КПД 0,9 и cosϕ=0,85. Кратность пускового тока согласно паспорту, равна 7.
1. Определение штатной величины тока двигателя:
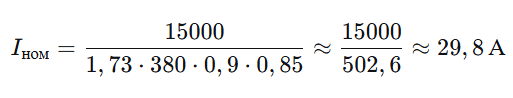
2. Определение пускового тока при прямом включении:
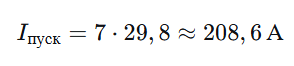
3. Определение пускового тока при пуске по схеме «звезда-треугольник»:
Этот вариант снижает пиковое воздействие примерно в 3 раза:
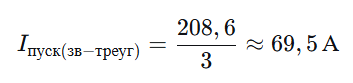
Этот пример наглядно демонстрирует, почему ограничение стартовых нагрузок критически важно для слабых сетей. Прямое включение с уровнем тока более 200 А могло бы вызвать значительное падение напряжения, в то время как использование схемы «звезда-треугольник» снижает воздействие до приемлемых 70 А.
Часто задаваемые вопросы
1. Чему равна величина тока при запуске?
Показатель при старте превышает штатный в 5-7 раз для стандартных асинхронных машин. Точное значение определяется паспортной кратностью и номинальным током. При прямом включении он может достигать сотен и тысяч ампер для мощных агрегатов, оказывая значительное воздействие на сеть. Грамотное управление пусковым током электродвигателя — основа стабильности.
2. Почему стартовый показатель выше штатного?
В начальный период отсутствует противо-ЭДС, которая в установившемся состоянии ограничивает параметр. Обмотки статора представляют для системы практически только активное сопротивление, что по закону Ома приводит к кратному росту потребления тока по сравнению со штатным режимом.
3. Каковы основные причины возникновения высоких значений?
Основные причины: отсутствие противо-ЭДС в неподвижном роторе, действие механической инерции, требующей высокого усилия, и недостаточное индуктивное сопротивление обмоток для сдерживания нагрузки на начальном этапе разгона.
4. Каково влияние на двигатель?
Высокая нагрузка вызывает интенсивный нагрев, ускоряя старение изоляции. Электродинамические силы создают вибрацию и микроперемещения проводников, а резкий рывок увеличивает износ подшипников и механической части, сокращая общий ресурс электродвигателей.
5. Какие существуют способы ограничения?
Способы делятся на традиционные (переключение «звезда-треугольник», автотрансформаторный пуск) и современные (устройства плавного пуска и частотные преобразователи). Современные обеспечивают плавный разгон и контроль параметров на заданном уровне.
6. Каково воздействие на питающую сеть?
Основное воздействие — падение потенциала, которое может вызвать сбои в работе другого оборудования. Также возможна перегрузка трансформаторов, внесение гармонических искажений и ложное срабатывание автоматических выключателей из-за высоких пусковых токов.
7. В чём разница между штатным и стартовым показателями?
Штатный ток — это параметр, потребляемый при установившейся работе с номинальной нагрузкой. Стартовый — это кратковременный показатель в момент запуска, который в 5-7 раз выше и длится до выхода на рабочую скорость.
8. Как рассчитать стартовый показатель?
Для этого необходимо знать штатный показатель машины и паспортную кратность. Штатный вычисляется по формуле 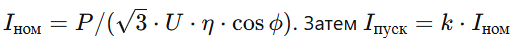
9. Как выбрать оптимальное решение для ограничения?
Выбор зависит от мощности, характера нагрузки, состояния сети и бюджета. Для маломощных агрегатов допустим прямой пуск. Для мощных или частых запусков рекомендуется УПП для плавности. Для максимальной защиты и энергоэффективности оптимальны частотные преобразователи. Особенно важно учитывать параметры конкретных электродвигателей и условия их эксплуатации.
10. В чем разница между устройством плавного пуска (УПП) и частотным преобразователем (ЧП)?
УПП ограничивает нагрузку, плавно повышая напряжение на штатной частоте. ЧП управляет как напряжением, так и частотой, позволяя разгонять электродвигатели с нуля, потребляя ток, близкий к штатному, что является более совершенным и щадящим методом.


